Oleh : Goh Jie Heng
Peralihan global ke arah operasi maritim yang mampan sedang mengubah bidang kejuruteraan pesisir pantai dan ekosistem pelabuhan. Pelabuhan laut moden kini berkembang menjadi pusat logistik maritim terdekarbonisasi, seiring dengan pembangunan infrastruktur tenaga terbitan berasaskan laut seperti turbin angin, sistem fotovoltaik terapung, penyimpanan tenaga maritim, dan koridor penghantaran kuasa dasar laut. Walaupun pemasangan ini menyokong usaha dekarbonisasi, ia turut memenuhi kawasan perairan yang boleh dinavigasi, seterusnya memberi tekanan kepada laluan kapal dan laluan pesisir pantai.
Di kawasan yang terhad ini, laluan kapal konvensional perlu wujud bersama dengan kapal berautonomi seperti Kenderaan Permukaan Tanpa Pemandu (USV) serta kawasan pemasangan struktur terapung berlabuh. Pelantar luar pantai mengubah laluan kapal, mengurangkan ruang perairan, dan meningkatkan risiko pelanggaran, terutamanya di kawasan pelabuhan yang sesak. USV juga semakin meluas digunakan untuk tugasan pemeriksaan berbahaya, penyelenggaraan berautonomi, logistik, dan pemantauan alam sekitar di sekeliling pelantar tenaga luar pantai. Bagi beroperasi dengan selamat tanpa campur tangan manusia, kenderaan ini perlu meramal trajektori masa depan kapal-kapal dagang di sekelilingnya.

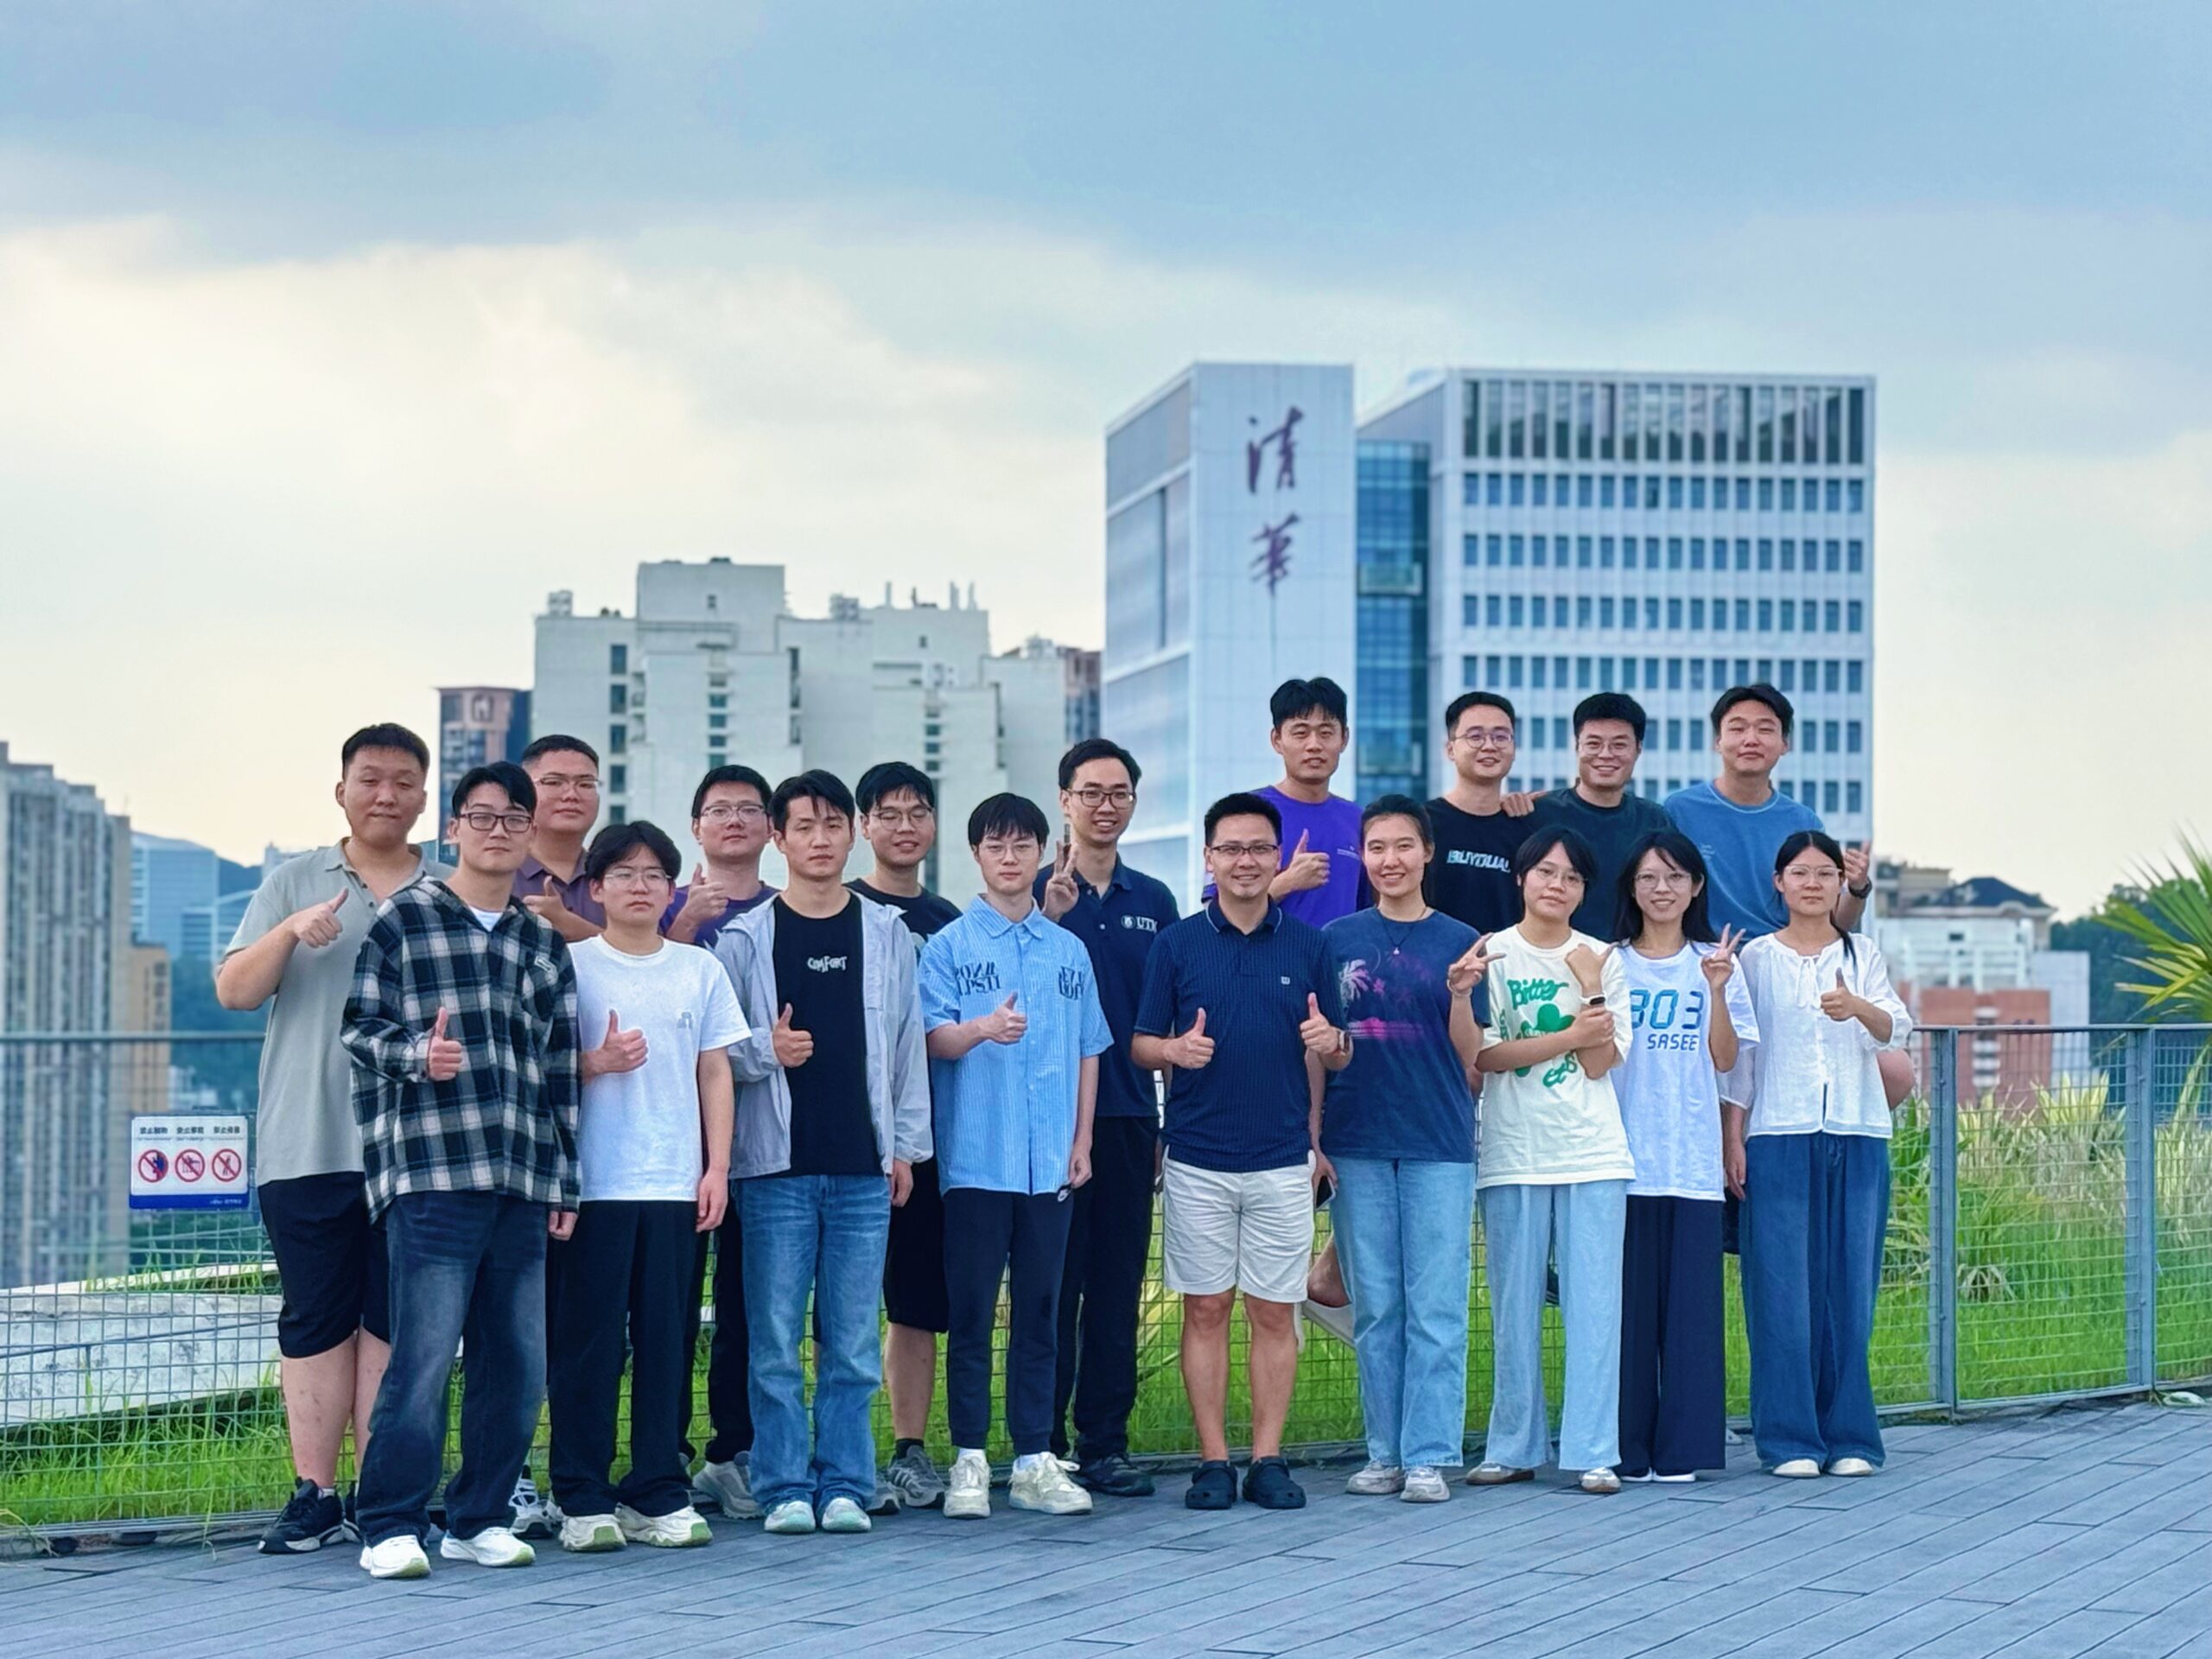
Bagi menangani cabaran ini, pelajar PhD Goh Jie Heng dari Pusat Teknologi Marin (MTC), Fakulti Kejuruteraan Mekanikal (FKM), Universiti Teknologi Malaysia (UTM), di bawah penyeliaan Prof. Madya Dr. Kang Hooi-Siang, telah menyelesaikan latihan attachment penyelidikan selama enam minggu di bawah Program Penyelidikan Global Tsinghua (GRP) 2026 di Tsinghua Shenzhen International Graduate School (Tsinghua SIGS). Beliau diselia oleh Prof. Madya Li Binbin di institusi hos tersebut. Berpusat di Makmal Inovasi untuk Sistem Terapung Luar Pantai Digital dan Pintar, kerjasama ini menumpukan kepada kerangka kerja ramalan trajektori kapal bertatasusila interaksi untuk kawasan perairan di sekitar sistem terapung luar pantai.
Kaedah ramalan maritim konvensional sering mengekstrapolasi pergerakan sesebuah kapal berdasarkan pergerakan lamanya sahaja. Akibatnya, kaedah ini mungkin gagal menangkap interaksi antara pelbagai kapal serta tingkah laku pengelakan pelanggaran yang dikawal oleh Peraturan Antarabangsa bagi Mencegah Pelanggaran di Laut (COLREGs). Bagi mengatasi had ini, projek tersebut menggunakan perlombongan data Sistem Pengenalan Automatik (AIS) untuk menangkap corak lalu lintas perairan yang lebih luas. Kerja tersebut dimulakan dengan pra-pemprosesan, pembersihan anomali, dan pembinaan semula trajektori menggunakan mesej AIS sebenar dari Selat Melaka dan Singapura.
Pencapaian utama projek ini ialah pembangunan modul interaksi ruang selaluan (continuous spatial interaction module) menggunakan Fungsi Taburan Radial (RDF). Daripada menganggap kapal-kapal berdekatan sebagai titik-titik yang terpisah dan tidak berkaitan, modul ini mengukur ketumpatan kapal tempatan merentasi sektor berarah yang berkaitan dengan prinsip COLREGs, termasuk zon pertembungan kiri (port), kanan (starboard), dan belakang (astern). Ia menukarkan pertembungan yang melibatkan bilangan kapal berbeza kepada vektor persepsi ruang berpanjang tetap, sekali gus menangkap corak lalu lintas sambil memastikan keperluan pengiraan kekal terurus.
Dengan mewakilkan lalu lintas di sekeliling sebagai corak ruang yang berterusan, modul ini direka untuk mengambil kira perubahan bilangan dan kedudukan kapal berdekatan tanpa menganggap setiap pertembungan sebagai peristiwa yang terasing. Ini sangat relevan di perairan yang terhad, di mana manuver kapal seterusnya mungkin bergantung pada pergerakan beberapa buah kapal lain serta ruang perairan yang ada untuk bernavigasi. Oleh itu, penyelidikan ini menghubungkan persepsi lalu lintas dengan ramalan trajektori, dengan tujuan yang lebih luas untuk membantu kenderaan berautonomi mengjangkakan pergerakan kapal sekeliling sebelum memilih laluan yang selamat.
Vektor-vektor ini diintegrasikan ke dalam seni bina pembelajaran mendalam Sequence-to-Sequence Long Short-Term Memory (Seq2Seq-LSTM). Pengkod (encoder) memproses pergerakan sejarah kapal bersama maklumat lalu lintas berasaskan RDF, manakala penyahkod (decoder) menghasilkan beberapa titik trajektori masa depan. Pasukan penyelidik membandingkan pendekatan ini dengan model Gated Recurrent Units (GRU), Bidirectional GRU (Bi-GRU), dan Transformer di bawah tetapan hiperparameter terpiawai. Penilaian menggunakan Root Mean Square Error (RMSE) menunjukkan bahawa input peka-lalu-lintas berjaya mengurangkan ralat ramalan trajektori merentasi pelbagai horizon masa. Pendekatan ini dapat menyokong pengintegrasian kembar digital (digital twin) dan perancangan laluan USV secara masa nyata.
Selain kerja pemodelan dan makmal, latihan attachment ini turut menyokong pertukaran akademik antarabangsa. Seminar penyelidikan mingguan dan perbincangan bersama ahli fakulti dan penyelidik Tsinghua memberi pandangan mendalam mengenai sempadan hidrodinamik, sistem tambatan marin, dan kerangka kerja kembar digital luar pantai. Pertukaran ini membantu menambah baik kaedah penyelidikan dan menonjolkan nilai kerjasama saintifik merentasi sempadan.

Program attachment ini juga menawarkan peluang untuk pertukaran budaya. Bertepatan dengan Perayaan Pertengahan Musim Luruh, program ini memperkenalkan Goh kepada tradisi perayaan masyarakat Cina. Perkongsian kuih bulan, makanan tradisi bermusim, dan perkongsian pandangan suasana cuti bersama ahli-ahli makmal serta cendekiawan antarabangsa memupuk semangat kawan rapat dan penghargaan bersama, sekali gus menunjukkan bagaimana hubungan peribadi dapat melengkapi kerjasama saintifik.
Melihat ke hadapan, pengalaman ini menyediakan asas untuk kerjasama berterusan antara UTM dan Universiti Tsinghua. Kerja yang dirancang merangkumi penulisan bersama artikel jurnal dan penambahbaikan model ramalan dengan kekangan hidrodinamik berinformasikan fizik (physics-informed) untuk mewakili had manuver khusus kapal dengan lebih baik. Rancangan jangka panjang termasuk ujian pengelakan pelanggaran USV litar tertutup (closed-loop) dalam tapak ujian kembar digital marin yang beroperasi.
Program ini mencerminkan komitmen UTM dalam melahirkan penyelidik yang menyumbang kepada kemajuan saintifik antarabangsa. Dengan menggabungkan kecerdasan buatan maritim berasaskan data bersama penyelidikan infrastruktur hijau luar pantai, kerjasama ini bertujuan untuk menyokong ekosistem pelabuhan karbon rendah yang lebih selamat dan mampan.

Artikel ini diterbitkan pertama kali di UTM NewsHub.